C++ · ROBOTICA · OPEN SOURCE
Path planning con diagrammi di Voronoi.
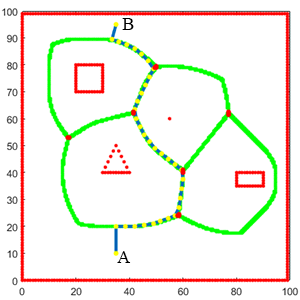
Un algoritmo di pianificazione che collega due punti di una mappa con muri e ostacoli, privilegiando percorsi lontani dagli ostacoli.
METODO
Costruzione del diagramma di Voronoi e ricerca di un percorso tra A e B.
STRUMENTI
Sorgenti C++ e script Matlab/Octave per la visualizzazione dei risultati.
Pianificazione del percorso
Il diagramma di Voronoi della mappa costituisce la base su cui cercare il percorso del robot. L’obiettivo è mantenere una maggiore distanza dagli ostacoli e ridurre il rischio di collisione lungo il tragitto.
Il progetto è open source: il repository include codice, commenti e uno script per visualizzare la mappa e il percorso calcolato.
Schermate del progetto